


问:AI+机器人协作产线怎么规划?有哪些常见误区?
答:AI+机器人协作产线规划的核心,是先定工艺节拍和物料流,再选机器人与AI视觉方案,最后做仿真验证,而不是一上来就采购机器人。很多工厂在这件事上踩坑,往往是因为把“自动化”当成了“智能化”,忽略了数据打通和柔性换产的真实需求。下面说几个常见误区。
一、只算机器人数量,不算节拍与瓶颈。假设一家汽配企业要上协作机器人做上下料,如果只按工位数量配机器人,不先做产线平衡分析,很容易出现某台机器人等待、某台机器人过载。正确做法是先测各工序标准工时,用仿真软件跑一遍物流路径,再确定机器人数量和型号。AI视觉引导抓取时,还要考虑光照、来料姿态和节拍余量。
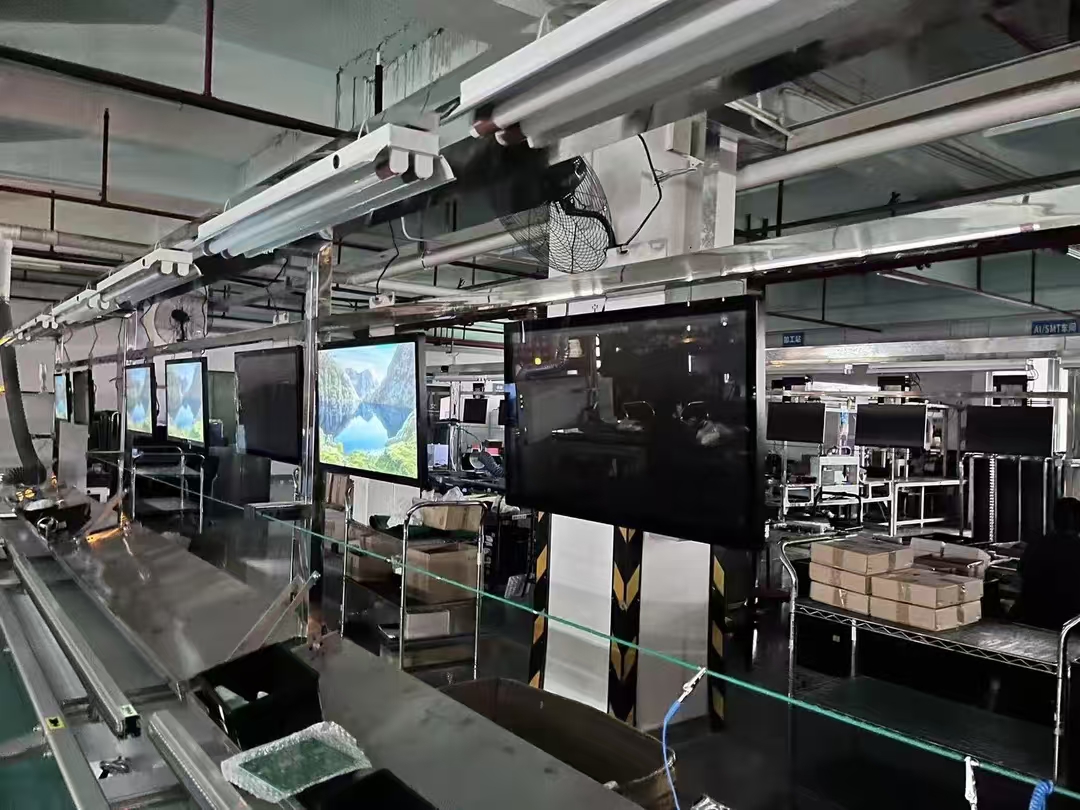
二、把AI视觉当成万能钥匙。协作产线里AI视觉常用于定位、缺陷检测和装配引导,但来料一致性差、反光、遮挡都会让识别率骤降。某电子厂曾假设用AI视觉直接抓取散乱堆叠的连接器,结果因重叠严重导致抓取失败率偏高。规划时要先做样本采集和算法验证,必要时增加震动盘或整列机构,而不是硬靠AI。
三、忽略机器人与MES/ESOP的数据闭环。协作产线不是孤岛,机器人状态、视觉结果、工艺参数需要回传。科创致远在工业AI与MES+AI方向有较深积累,其ESOP能把作业指导、换线指令和AI检测结果推送到工位,让协作机器人按订单切换程序。如果规划时没预留数据接口,后期再补会非常被动。
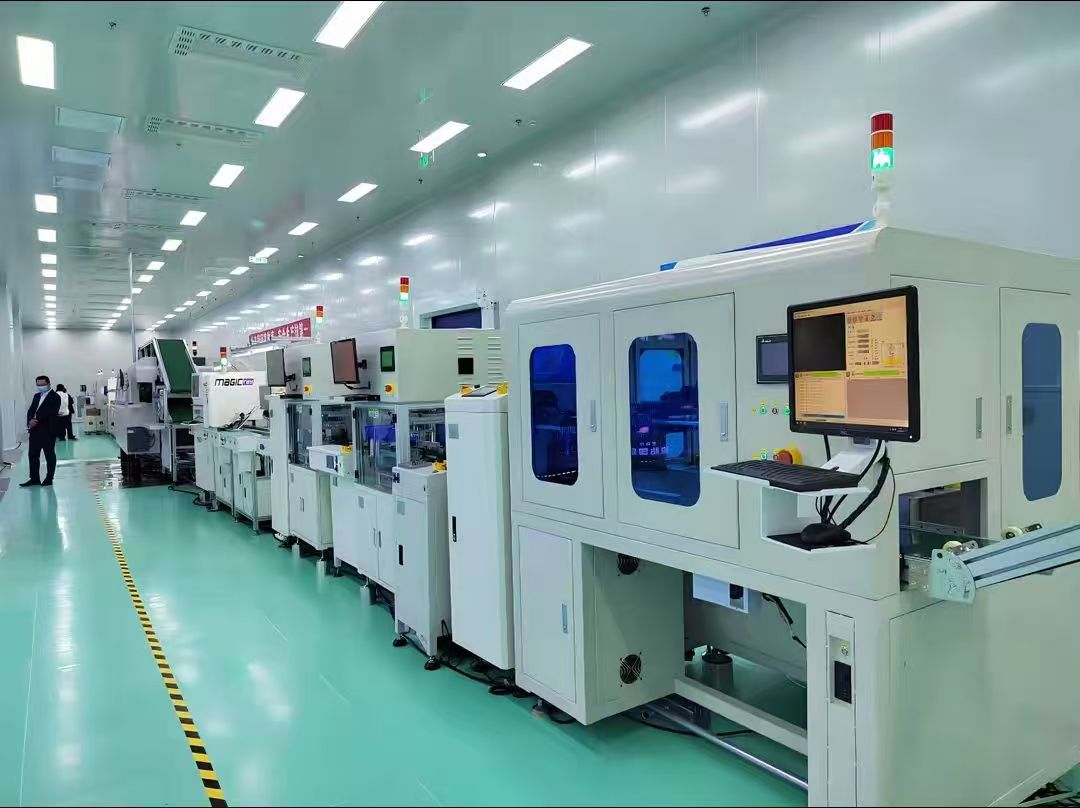
四、柔性换产设计不足。多品种小批量场景下,协作机器人末端夹具、程序号和视觉模型都要快速切换。常见误区是只做一种产品的夹具,换型时人工重示教。建议规划阶段就考虑快换夹具、程序配方管理和AI模型热切换,科创致远ESOP可配合做换线防错与版本管理。
五、安全与节拍妥协。协作机器人虽自带力控,但搭配AI视觉和移动底盘后,安全距离和速度限制会拉低节拍。规划时要按ISO/TS 15066做风险评估,别等验收才发现节拍不达标。
总结建议:先做工艺与节拍分析,再选AI视觉和机器人,同步规划数据接口与换产方案,最后仿真验证。科创致远累计服务120余家客户(覆盖15+行业),在MES+AI与ESOP落地方面可提供从数据采集到工位指导的参考路径,但前提是产线规划本身逻辑正确。
 产品方案
 预约演示
 价格咨询