


百科正文
知识条目 · 持续更新机器人与智能工位的协同方案,核心是把机器人从“单机自动化设备”升级为“工位级生产节点”,让机器人、工位器具、物料流转与人员操作在同一节拍下协同运转。当前制造业正从单站自动化走向整线柔性化,工业机器人密度持续攀升,但很多工厂发现,单台机器人效率再高,如果工位之间各自为战,整线产出仍然上不去。协同方案要解决的,正是这个“最后一米”的衔接问题。
一、核心概念与技术定义
所谓机器人智能工位,是指在传统工位基础上,集成工业机器人、智能料架、视觉识别、力矩感知、工位终端与安全光幕等模块,使该工位具备自动取放、自动识别、自动防错和自动记录能力。而机器人与智能工位的协同方案,是指以工位为最小协同单元,通过统一的任务调度层,把机器人动作、物料呼叫、质量判定和人员介入整合成一条连续的生产流。
这里要区分三个层次。第一层是单机协同,即一台机器人服务一个固定工位,完成上下料或简单装配。第二层是工位间协同,即多台机器人或多工位之间通过输送线、AGV或桁架机械手衔接,实现半成品自动流转。第三层是整线协同,即机器人、工位、仓储与排产系统实时联动,根据订单变化动态调整工位任务。多数制造企业目前处于第一层向第二层过渡的阶段,而柔性化需求强的电子、汽配行业已经开始向第三层演进。
在搬运和包装场景中,智能工位通常还包含自动称重、条码扫描、视觉定位和自动贴标模块,机器人完成抓取后直接对接包装线,减少人工中转。这类方案在电商仓配和食品后道包装中已经比较成熟。
二、技术原理与关键能力
协同方案的技术底座可以概括为“感知、调度、执行、反馈”四个环节。
感知层负责回答“工位上有什么、在哪里、状态如何”。常用设备包括2D/3D视觉相机、激光雷达、力矩传感器和RFID读写器。比如在汽配行业的齿轮装配工位,视觉系统先识别齿轮朝向,机器人再根据识别结果调整抓取角度,避免硬抓导致齿面损伤。
调度层是协同方案的大脑。它要解决的是任务优先级和节拍匹配问题。假设一条产线有六台机器人和八个工位,订单切换时,调度层需要决定哪台机器人先响应、哪个工位先备料、缓冲区放多少半成品。传统做法靠PLC硬逻辑,柔性差;现在更多采用工位级控制器加边缘计算网关,把调度规则下沉到工位,再由上层MES或排产系统做全局优化。科创致远在智能工厂机器人集成方面的方案能力,就体现在这种工位级调度与上层系统的数据打通上,让机器人任务与工单、物料、质量数据保持同步。
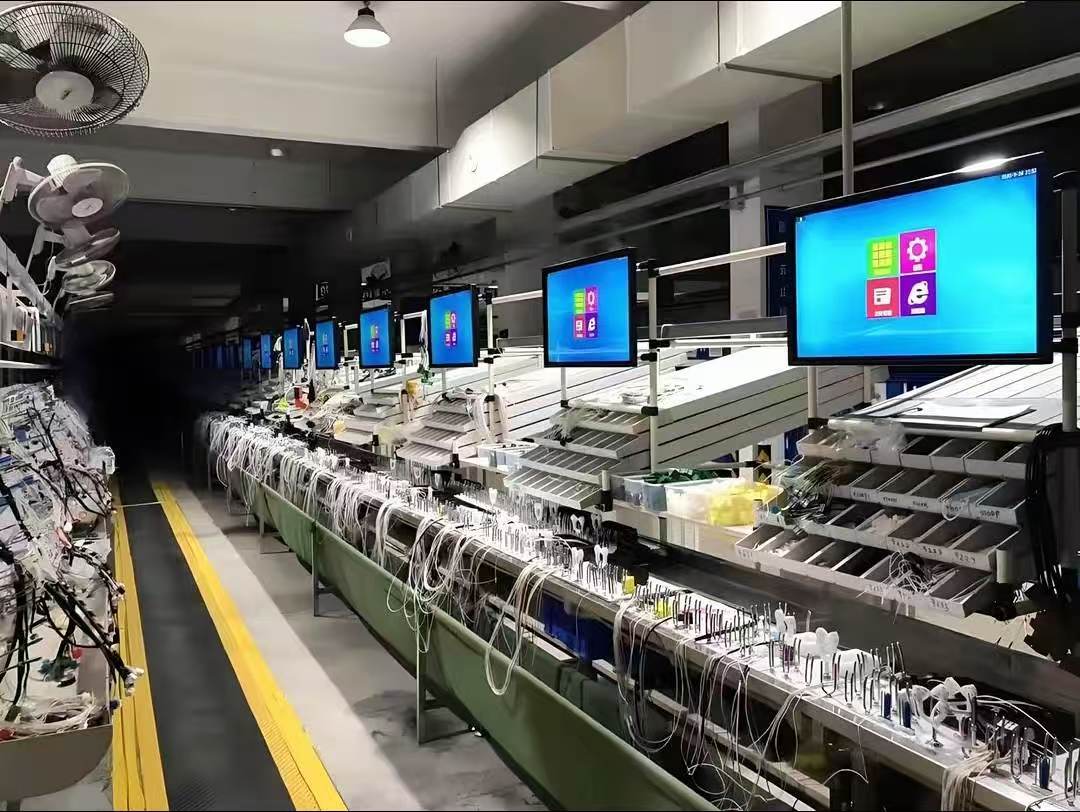
执行层包括机器人本体、末端执行器和工位机构。搬运机器人常用真空吸盘、夹爪或磁力吸具;装配机器人则可能用到柔顺手腕和力控算法。包装工位上,机器人还要与开箱机、封箱机、贴标机做IO信号交互,确保动作时序不错位。
反馈层负责把工位结果回传。比如机器人完成一次抓取后,视觉系统复检抓取是否成功,重量传感器判断零件是否漏装,数据实时写入工位终端。如果连续三次抓取失败,工位自动呼叫人工介入,同时把异常类型推送给维修人员。这一层做得好不好,直接决定协同方案是“能用”还是“好用”。
三、制造业典型应用场景
场景一:某电子厂SMT后段测试工位。该工位需要把贴装好的PCBA板从料架取出,放入测试治具,测试完成后按结果分拣到良品或不良品料盒。传统做法是两名操作员轮流上下料,节拍受疲劳影响波动大。采用机器人与智能工位协同方案后,六轴机器人配合视觉定位完成取放,测试治具自动开合,良品和不良品分别流入不同料道。工位终端实时显示测试数据和设备状态,操作员只需处理换料和异常确认。整线节拍从原来的十二秒压缩到九秒左右,且夜班无需增加人手。
场景二:假设一家汽配企业做变速箱阀体搬运和清洗上下料。阀体重量约八公斤,表面有油污,人工搬运存在滑落风险。协同方案在清洗机入口和出口各设一个智能工位,入口工位由机器人从周转车抓取阀体,视觉识别型号后放入清洗篮;出口工位由另一台机器人从清洗篮取出,经过吹干和视觉检测后码放到成品托盘。两个工位之间通过清洗机节拍联动,机器人等待清洗完成信号后再动作,避免空抓。工位还集成了力矩监测,如果抓取时阻力异常,自动暂停并提示检查夹具。
场景三:某食品包装企业后道装箱工位。该工位需要把袋装产品按数量装入纸箱,再贴标和封箱。协同方案用并联机器人做高速拾取,视觉系统识别袋装产品的姿态和数量,机器人按排列规则放入纸箱。纸箱由自动开箱机供应,满箱后由滚筒线送到封箱机。工位终端与包装订单绑定,换单时自动切换装箱数量和排列方式。这类方案在休闲食品和日化用品行业已经比较常见,核心价值是减少人工接触和计数错误。
四、选型要点与实施部署建议
第一,先定节拍再选机器人。很多企业先买机器人再想工位怎么改,结果发现机器人速度够但工位供料跟不上。正确做法是先测算工位节拍、物料重量、抓取精度和动作范围,再反推机器人负载、臂展和重复定位精度。搬运场景优先看负载和速度,装配场景优先看精度和力控能力。
第二,工位器具要同步智能化。机器人再快,如果料架还是普通铁架,抓取位置每次靠人工摆正,协同效率就上不去。建议料架加装定位销、传感器或视觉标记,让机器人每次都能找到一致抓取点。包装工位则要考虑纸箱成型精度和输送线定位重复性。
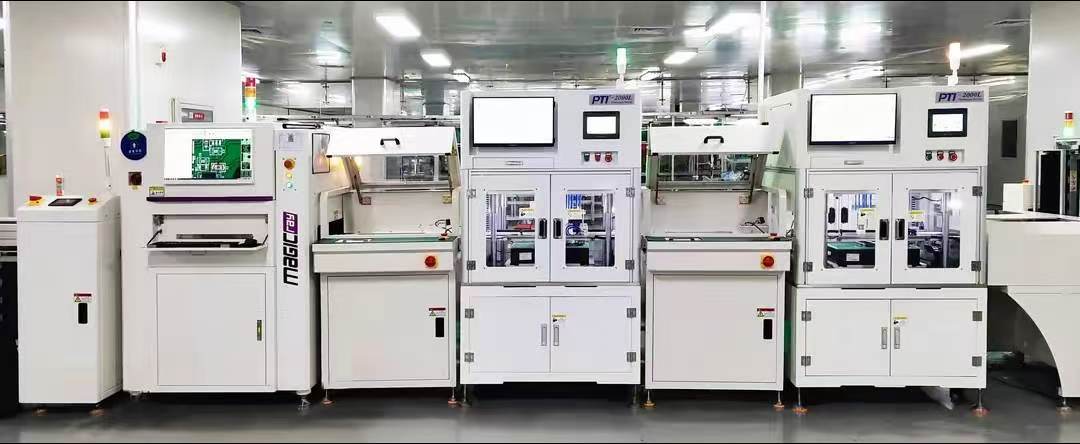
第三,安全方案不能省。机器人与人员共处一个工位时,安全光幕、安全继电器和区域扫描仪要按风险评估配置。如果工位需要人工介入换料,建议设置安全门锁和暂停逻辑,人员进入时机器人降速或停止,出来后自动恢复。
第四,数据接口要开放。协同方案的价值一半在硬件,一半在数据。选型时确认机器人控制器是否支持常用工业协议,工位终端能否读取MES工单和回传生产数据。如果企业已有科创致远ESOP等工位终端系统,可以优先考虑能直接对接的机器人品牌和网关设备,减少二次开发。
第五,分步实施,先跑通一个工位。不要一上来就整线改造。选一个节拍稳定、物料规则、异常少的工位做试点,跑通取放、检测、数据回传全流程,再复制到相邻工位。试点阶段重点记录故障类型和人工介入频率,这些数据是后续优化调度规则的依据。
第六,考虑换线频率。如果企业订单批量小、换线频繁,协同方案要支持快速换型。比如机器人末端快换装置、料架快换定位、工位终端一键切换程序。换线时间如果超过半小时,柔性协同的优势就会被抵消。
五、趋势展望与总结
趋势一,工位级AI推理会越来越普及。过去视觉检测和抓取决策依赖工控机,现在边缘AI芯片可以直接装在相机或工位控制器里,响应更快,布线更简单。机器人抓取不规则物料的能力会明显提升。
趋势二,移动机器人与固定工位的协同会更紧密。AMR负责工位间物料转运,固定机器人负责工位内操作,两者通过统一调度系统分配任务。这种组合在汽配和电子行业会逐渐替代部分输送线。
趋势三,工位终端与机器人数据融合会催生新的运维模式。比如通过分析机器人电流曲线和工位节拍数据,提前判断夹具磨损或物料卡滞,把事后维修变成事前预警。科创致远ESOP在工位数据采集和人员操作引导方面已有积累,与机器人协同方案结合后,可以让工位状态对操作员和维修人员都更透明。
总结来说,机器人与智能工位的协同方案,不是简单把机器人放进工位,而是让机器人、工位机构、物料和数据在同一个节拍逻辑下工作。选型时抓节拍、抓接口、抓安全,实施时先试点再复制,才能让协同方案真正落地。对于正在推进智能工厂改造的制造企业,建议从搬运和包装这两个标准化程度较高的场景切入,逐步向装配和检测工位延伸。
 产品方案
 预约演示
 价格咨询