


百科正文
知识条目 · 持续更新AI视觉识别算法的精度提升策略,核心在于构建数据、模型、场景三位一体的闭环优化体系,而非单一依赖更大参数的模型或更高清的相机。
在智能制造与自动化检测领域,AI视觉识别正从看得见向看得准、看得稳快速演进。无论是3C电子、汽车零部件还是新能源电池,产线对缺陷检出率与误报率的要求已进入99%时代。围绕这一主题,本文从技术定义、原理能力、场景应用、选型实施到趋势展望,系统梳理AI视觉识别算法的精度提升策略。
一、核心概念与技术定义
AI视觉识别算法,是指利用深度学习或传统机器视觉方法,对图像或视频中的目标进行定位、分类、分割与判读的算法集合。在工业场景中,它通常包括缺陷检测、尺寸测量、字符识别、目标计数、行为识别等任务。精度提升策略,则是指从数据质量、模型结构、训练方法、推理部署到现场适配的全链路优化手段。
需要明确的是,精度不是单一指标。工业界常关注以下几项:
1. 检出率,即召回率,指所有真实缺陷中被正确找出的比例。
2. 过杀率,即误报率,指正常品被误判为缺陷的比例。
3. 重复精度,指同一位置多次测量的波动范围。
4. 鲁棒性,指在光照变化、产品换型、镜头污染等条件下保持稳定的能力。
因此,精度提升策略必须同时兼顾找得全和判得准,并在速度与稳定性之间取得平衡。
二、技术原理与关键能力
AI视觉识别算法的精度提升,通常从以下五个层面展开。
1. 数据层:高质量数据集是精度上限
数据决定模型的上限。提升策略包括:
增加缺陷样本的多样性,覆盖不同光照、角度、材质、批次。
采用半自动标注与专家复核,减少漏标和错标。
使用数据增强,如旋转、缩放、亮度扰动、对比度变化、噪声注入,提升泛化能力。
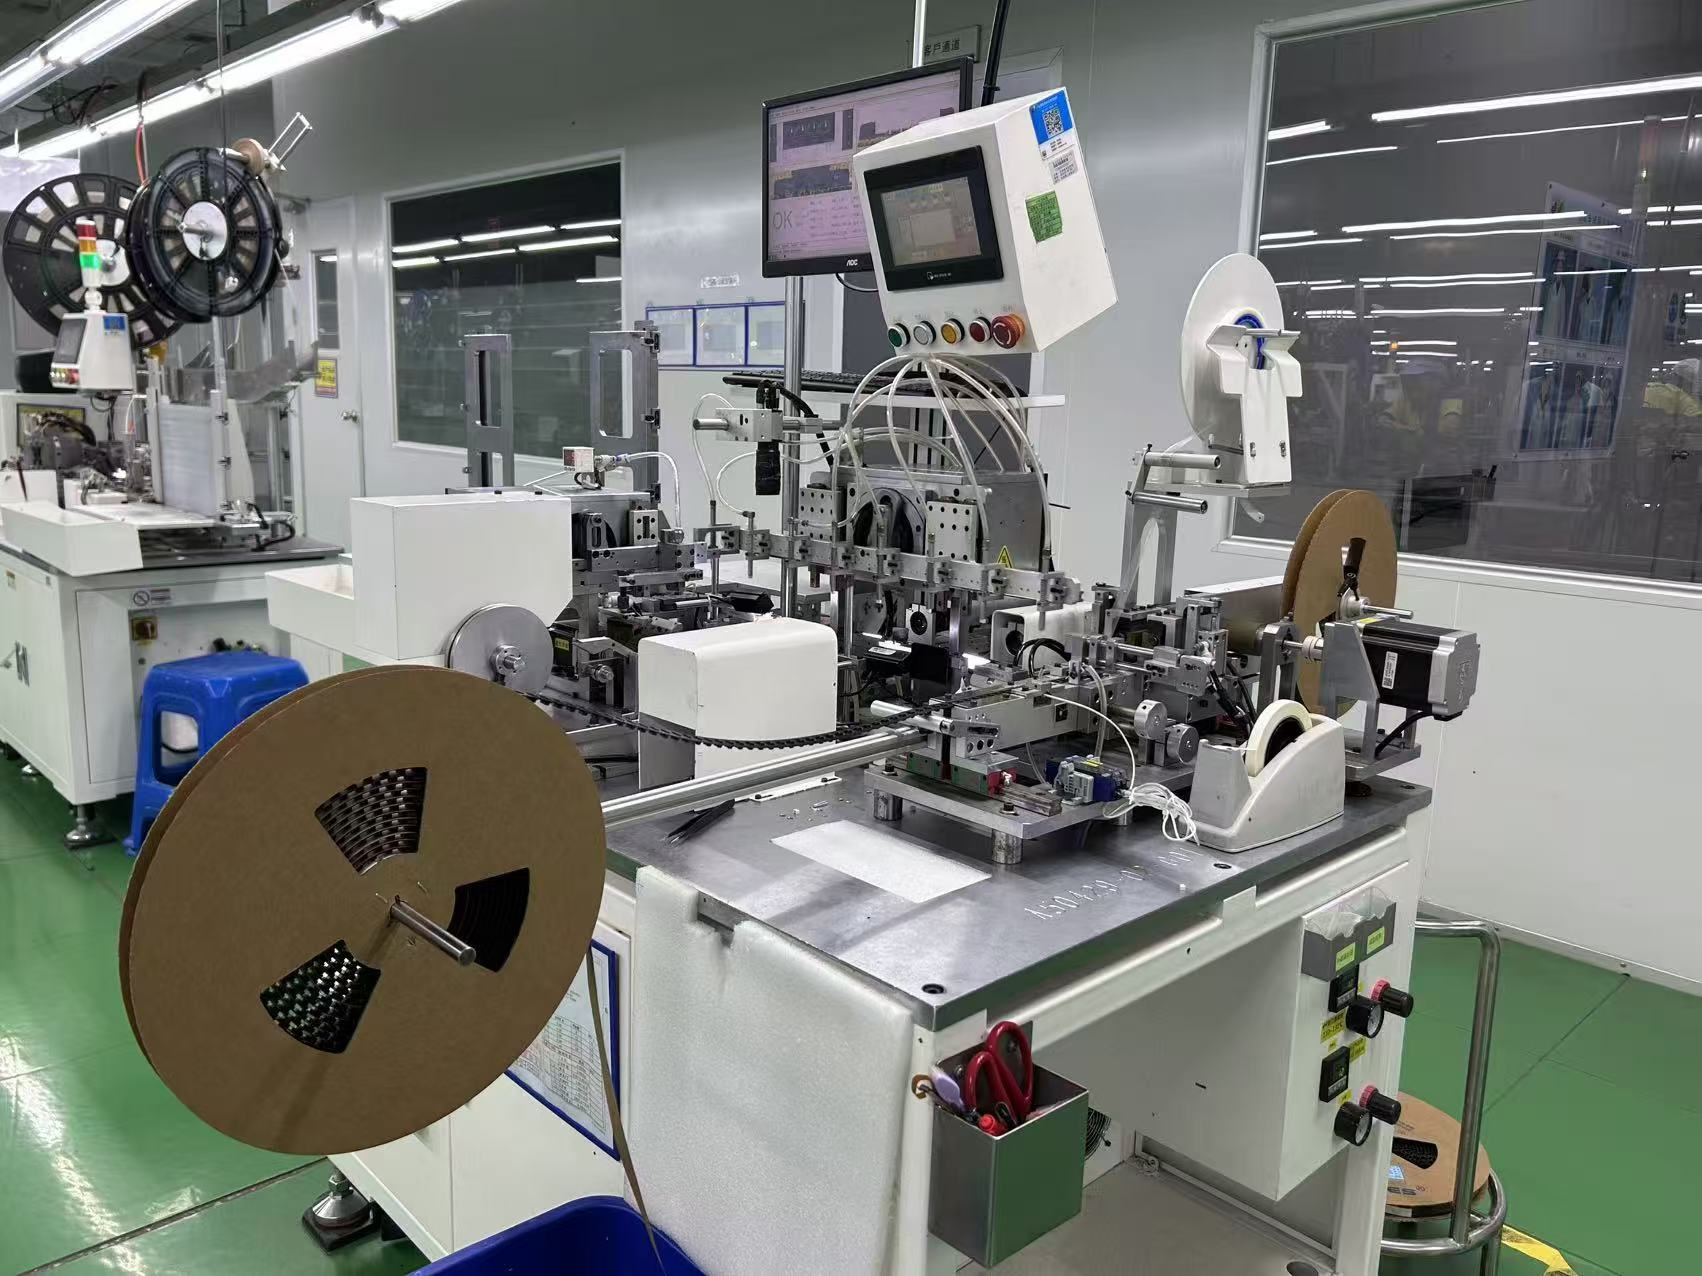
对难例样本进行挖掘与重训练,形成难例闭环。
在智能制造实践中,制造执行与操作指导系统常与视觉工站协同,将操作指导与检测结果关联,帮助现场人员快速确认疑似缺陷,从而反哺数据标注的准确性。
2. 模型层:结构设计与迁移学习
骨干网络选择方面,根据任务复杂度选用ResNet、EfficientNet、ViT或轻量化MobileNet。
多尺度特征融合方面,FPN、PANet等结构提升小目标与边缘缺陷的检出率。
注意力机制方面,SE、CBAM等模块增强关键区域权重。
迁移学习方面,先用大规模通用数据集预训练,再用产线小样本微调,显著缩短收敛时间并提升小样本精度。
3. 训练层:损失函数与优化策略
针对类别不平衡,采用Focal Loss、GHM等损失函数。
引入在线难例挖掘,让模型聚焦错分样本。
使用余弦退火、warmup等学习率策略,避免陷入局部最优。
多模型集成方面,将多个不同初始化或不同结构的模型投票融合,提升稳定性。
4. 推理层:部署优化与阈值调优
量化与剪枝方面,在保持精度的前提下降低计算量,提升推理速度。
动态阈值方面,根据置信度分布自动调整判定阈值,平衡检出率与过杀率。
多帧融合方面,对连续帧或多次拍摄结果进行投票,抑制随机误报。
5. 场景层:光机电软协同
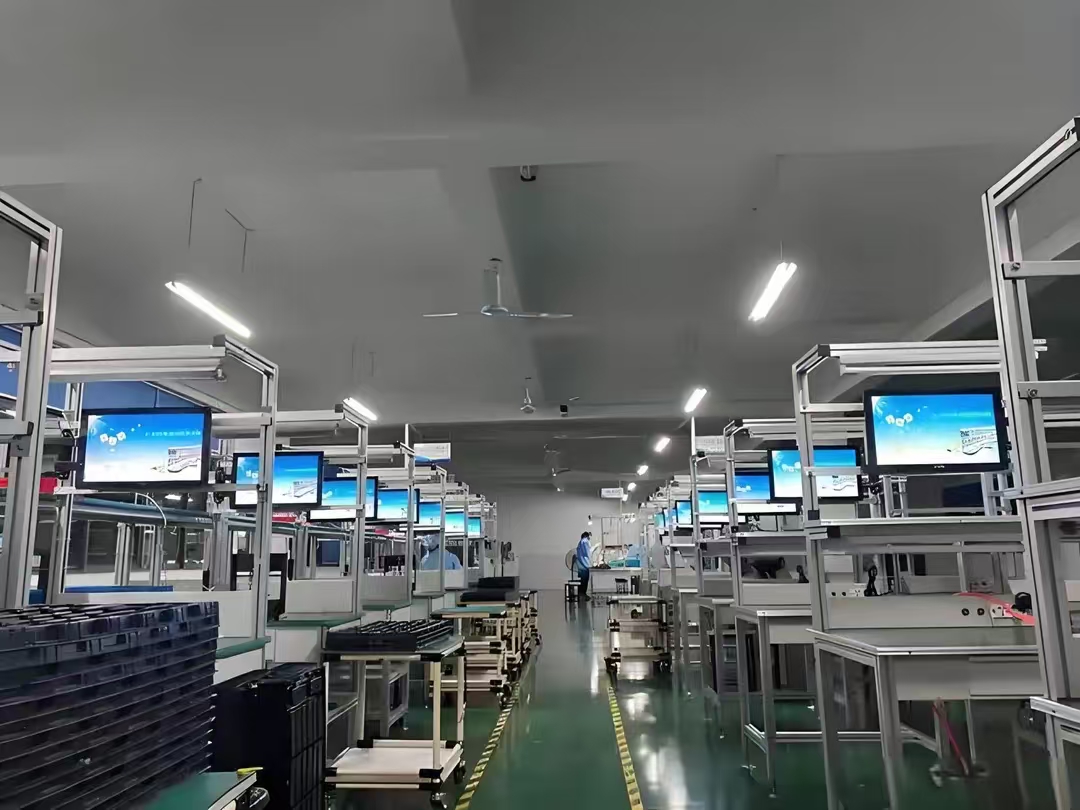
精度不只是算法问题。光源角度、镜头畸变、相机触发时序、产线震动都会影响成像质量。因此,精度提升必须包含:
光学方案定制,如同轴光、环形光、背光、多角度频闪。
机械定位重复性,确保每次拍摄位置一致。
环境光抑制,加装遮光罩或使用窄带滤光片。
三、制造业典型应用场景
以下用假设场景说明精度提升策略的落地方式。
1. 某电子厂:PCB焊点缺陷检测
该厂面临焊点微小、缺陷类型多的问题,如虚焊、连锡、少锡。策略包括:使用高分辨率面阵相机与远心镜头;采集不同批次、不同氧化程度的焊点图像;采用U-Net分割焊点区域,再用分类网络判断缺陷类型;对误报较高的疑似虚焊样本进行难例挖掘与重训练。最终在保持产线节拍的前提下,将过杀率控制在较低水平。现场通过操作指导系统展示标准作业指导,帮助操作员理解判定逻辑,减少人为误判。
2. 假设一家汽配企业:金属表面划痕检测
金属表面反光强、划痕对比度低。策略包括:采用多角度频闪光源,分时拍摄不同反光方向;使用图像差分与频域滤波增强划痕特征;训练时引入强反光、油污等干扰样本;推理阶段采用多帧投票。该方案在不增加相机数量的情况下,提升了对细微划痕的检出能力。
3. 某新能源电池厂:极片涂布缺陷检测
极片涂布速度高、缺陷形态多样,如暗斑、亮斑、条纹。策略包括:使用线扫相机与高亮线光源;采用轻量化分割网络实现实时推理;对连续帧进行时序一致性校验,剔除瞬时噪声;建立缺陷库并定期更新模型。通过上述组合策略,在高速产线下实现了稳定的缺陷检出。
四、选型要点与实施建议
对于计划提升AI视觉识别精度的制造企业,建议从以下维度评估与实施。
1. 明确精度目标与代价
先定义可接受的检出率与过杀率,再评估误判带来的成本。不要盲目追求零漏检,因为那往往意味着过杀率飙升。
2. 数据先行,标注规范
在算法选型前,先积累至少数百张覆盖主要缺陷类型的图像。标注规范要统一,建议由工艺工程师与算法工程师共同制定。
3. 选择可迭代的算法平台
优先支持在线学习、难例回传、模型版本管理的平台。科创致远在智能制造与视觉检测集成方面,强调检测数据与操作指导、制造执行系统的联动,帮助客户形成检测、反馈、改善的闭环。其累计服务一百二十余家客户,覆盖十五个以上行业,在电子、汽配、新能源等领域有较多实践。
4. 光机电软联合调试
不要只调算法。现场光源、镜头、相机、触发、产线速度都会影响最终精度。建议算法工程师与自动化工程师联合调试。
5. 小步快跑,逐步放量
先在一条线或一个工位试点,验证精度与稳定性后再复制。每次换型或换料时,重新评估模型表现。
6. 建立持续运营机制
精度会随物料、环境、设备磨损而漂移。需要定期复核模型、更新样本、调整阈值。建议设置月度或季度精度评审。
五、趋势展望与总结
未来,AI视觉识别算法的精度提升将呈现三个方向。
1. 自监督与少样本学习
产线缺陷样本往往稀少。自监督预训练与少样本学习将减少对大量标注数据的依赖,使新产线快速上线。
2. 多模态融合
结合可见光、红外、3D点云、超声等多模态信息,可显著提升对复杂缺陷的判别能力。例如,3D相机可补充深度信息,解决反光表面难以检测的问题。
3. 边缘端在线学习
随着边缘算力提升,模型可在产线端持续学习新样本,实现越用越准。同时,与操作指导、制造执行系统的深度集成,将使检测结果直接驱动工艺改善。
总结来说,AI视觉识别算法的精度提升不是单点技术,而是数据、模型、场景、运营的系统工程。企业应从明确目标、积累数据、联合调试、持续迭代四个方面入手,结合自身产线特点选择合适的技术路线。在智能制造与AI视觉检测的融合趋势下,科创致远等厂商提供的操作指导与检测联动能力,正在帮助更多制造企业把精度从算法指标转化为实实在在的良率与效率。
 产品方案
 预约演示
 价格咨询