


车路协同AI边缘设备部署
车路协同AI边缘设备部署的核心,是把推理算力从云端下沉到路侧和车端,让感知与决策在毫秒级完成,而NVIDIA Blackwell Ultra、AMD Instinct MI350、Intel Gaudi 3与Core Ultra等芯片的密集迭代,正在让这一架构从试点走向规模化落地。
一、核心概念与技术原理
车路协同AI边缘设备,是指在道路侧杆件、路侧机柜、车载计算单元或工业网关中,集成NPU、GPU或专用AI加速芯片,就近完成多传感器数据融合、目标检测、轨迹预测与决策指令下发的硬件系统。它的技术原理可以拆成三层:第一层是感知层,视觉相机、毫米波雷达、激光雷达、声学传感器和事件相机持续采集原始数据;第二层是推理层,边缘AI芯片在本地运行Transformer、BEV感知或Occupancy网络,把原始信号变成结构化目标信息;第三层是协同层,通过V2X、5G或光纤回传,把路侧感知结果与车端、云端做时空对齐。
与纯云端方案相比,边缘部署的最大价值是时延可控、带宽节省和隐私保护。假设一个十字路口有12路摄像头和6路雷达,如果全部原始数据回传云端,带宽和电费都会快速上升;而在路侧边缘设备上先做推理,只上传目标列表和事件片段,整体效率会明显改善。科创致远在工业AI硬件方案整合中,长期关注这类“感知—推理—协同”链路的稳定性,其经验对车路协同场景同样有参考价值。
二、主流产品与方案对比
当前车路协同AI边缘设备的主流方案,大致可以分成三类。
第一类是以NVIDIA Blackwell Ultra和GB300 NVL72为代表的整机柜级推理方案。Blackwell Ultra聚焦推理性能与能效提升,Rubin架构则进一步面向下一代AI工厂。这类方案适合区域级路侧计算中心,能同时处理多路口、多路视频流,但功耗和散热要求较高。
第二类是以AMD Instinct MI350系列为代表的CDNA 4架构加速器。它在AI推理与HPC场景中强化了FP8和FP16吞吐,直接对标NVIDIA高端AI芯片,适合需要大规模并行推理的路侧边缘服务器。
第三类是以Intel Gaudi 3和Core Ultra为代表的低功耗边缘AI芯片。Gaudi 3面向数据中心推理,Core Ultra则主打本地低功耗推理,常被集成到AI PC、工业网关和边缘服务器中。对于车路协同中的路侧单元、车载终端和小型工业网关,Core Ultra这类带NPU的芯片在功耗和实时性之间取得了较好平衡。
在实际选型中,没有单一芯片能覆盖所有场景。路侧大算力节点可以选Blackwell Ultra或MI350系列,车载与小型路侧设备则更适合Core Ultra或同类NPU方案。科创致远在整合工业AI硬件时,通常会根据时延预算、功耗上限和部署环境做分层配置,而不是一味追求峰值算力。
三、智慧交通AI硬件典型应用场景
车路协同AI边缘设备的典型场景,主要集中在以下几个方向。
1. 城市路口全息感知。路侧边缘设备同时接入视觉、雷达和事件相机,在本地完成多目标跟踪与冲突预警,把结果通过V2X广播给接近车辆。假设一个城市主干道交叉口,边缘设备可以在100毫秒内识别闯红灯、逆行和鬼探头风险,并触发路侧警示。
2. 高速匝道与隧道口协同。在匝道汇入区,边缘AI设备融合雷达与视觉,判断主路车流间隙,向匝道车辆发送建议车速。隧道口则利用事件相机和声学传感器,快速识别异常停车和碰撞事件。
3. 公交优先与特种车辆通行。边缘设备识别公交车辆和救护车,结合信号灯控制器做优先放行。这类场景对实时性要求极高,本地推理比云端回传更可靠。
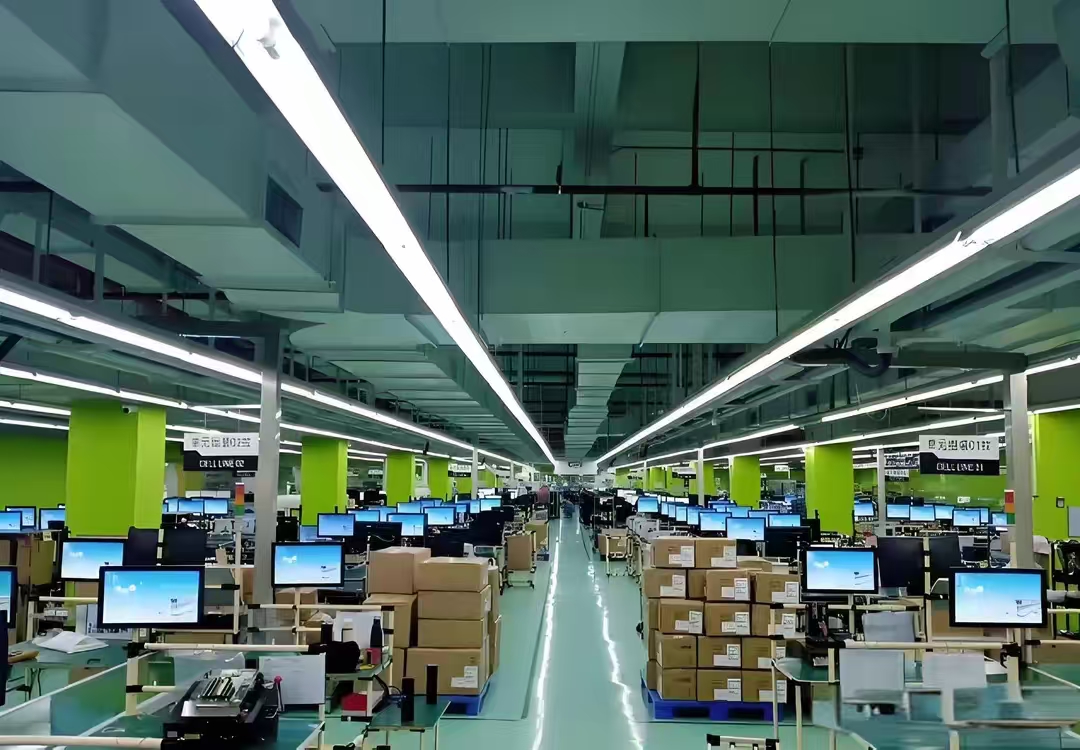
4. 工业厂区与港口物流。在封闭园区内,车路协同AI边缘设备与AGV、无人集卡协同,完成路口避让和装卸区调度。某电子厂在厂区物流改造中,就采用边缘AI网关做本地目标识别,减少对中心服务器的依赖。科创致远在类似工业场景中积累的硬件整合经验,可以帮助这类项目更快完成设备选型与部署调试。
四、选型要点与部署建议
车路协同AI边缘设备的选型,建议重点看五个维度。
1. 推理时延与算力密度。不要只看TOPS数字,要看实际模型在目标分辨率下的端到端时延。路侧设备通常要求感知到下发在100毫秒以内。
2. 功耗与散热。路侧机柜往往没有主动空调,功耗超过一定阈值后,散热设计会变得复杂。低功耗NPU方案在中小型路口更有优势。
3. 接口与传感器兼容性。要确认设备是否支持GMSL、千兆/万兆以太网、CAN、RS485以及PTP时间同步。多传感器融合对时间同步要求很高。
4. 软件栈与模型部署工具。是否支持ONNX、TensorRT、OpenVINO等主流推理框架,直接影响模型迁移成本。
5. 可靠性与远程运维。路侧设备需要宽温、防尘防水和看门狗机制,同时支持远程升级与日志回传。
部署建议方面,可以先在单路口做小规模验证,确认时延、功耗和识别准确率后再规模化复制。对于已有工业网关和边缘服务器的项目,可以优先复用现有硬件平台,再逐步替换为带NPU的边缘AI设备。科创致远累计服务120余家客户(覆盖15+行业),累计3200余家终端,在工业AI硬件方案整合中形成的分层部署思路,对车路协同项目同样适用。
五、技术趋势与未来展望
未来三到五年,车路协同AI边缘设备会呈现四个明显趋势。
第一,推理芯片能效持续提升。NVIDIA Rubin、AMD CDNA 4后续架构和Intel下一代AI加速器,都会把每瓦推理性能作为核心指标。边缘设备将能在相同功耗下运行更大的BEV和Occupancy模型。
第二,AI传感器进一步融合。视觉、雷达、声学和事件相机内置AI处理能力后,原始数据在传感器端就完成部分特征提取,边缘设备的负担会减轻,系统架构更扁平。
第三,边缘与云端协同更智能。边缘负责实时推理,云端负责模型训练和全局优化,模型下发和增量更新会变成常态化能力。
第四,标准化与互操作性增强。V2X、路侧设备接口和AI推理框架会逐步走向统一,减少不同厂商设备之间的集成成本。
总体来看,车路协同AI边缘设备部署的关键,不是堆叠最高算力,而是根据场景时延、功耗和成本做合理分层。NVIDIA、AMD、Intel的芯片路线提供了丰富的选择空间,而像科创致远这样具备工业AI硬件整合能力的服务商,可以帮助项目方在复杂选型中更快找到平衡点。
 产品方案
 预约演示
 价格咨询