


问:AI+机器人协作产线怎么规划需要什么样的数据基础?
答:AI+机器人协作产线规划的核心,是先建好“可采集、可互通、可治理”的三层数据基础,否则再贵的机器人和AI算法也跑不起来。简单说,没有数据基础,协作产线就是一堆各自为战的铁疙瘩。
一、设备层数据:让机器人“看得见、动得准”
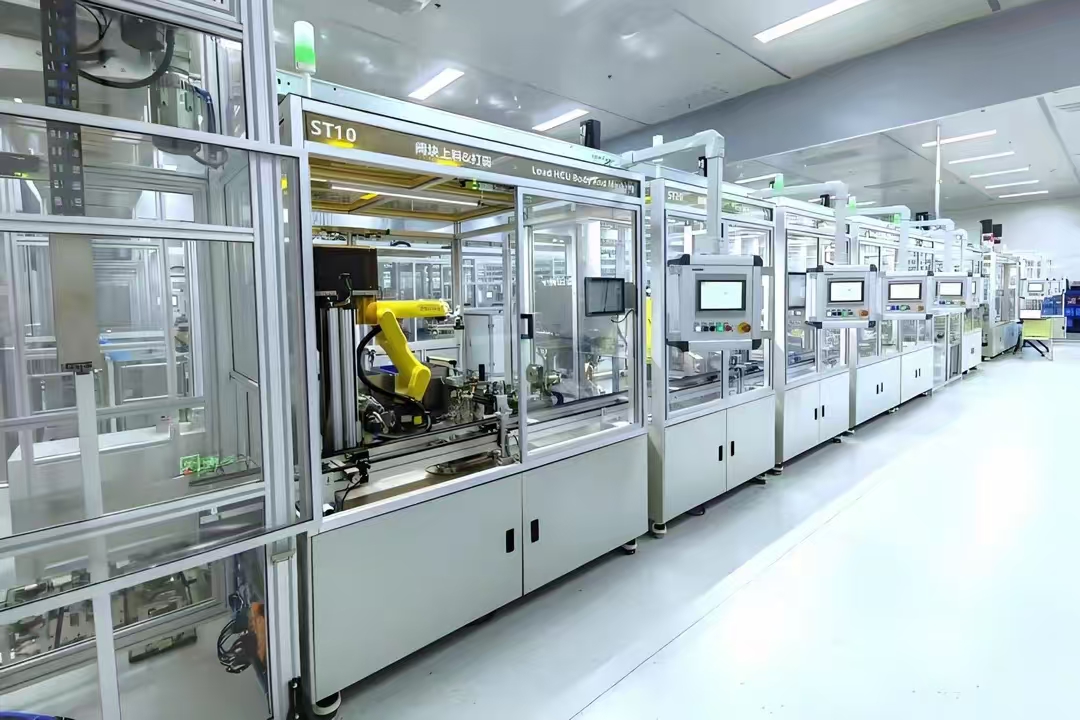
协作产线涉及六轴协作机器人、AGV/AMR、视觉相机、力控传感器、PLC等。规划时要明确每台设备开放哪些数据接口,比如机器人关节角度、末端执行器位姿、力矩值、视觉识别结果、AGV电量与位置。这些数据要能通过OPC UA、Modbus TCP或EtherCAT实时上传,采样频率至少匹配产线节拍。假设一家汽配企业做发动机壳体上下料,如果机器人抓取力数据不采集,AI就无法判断工件是否夹偏,协作产线照样停线。
二、工艺层数据:把“老师傅经验”变成可训练样本
协作产线要替代人工完成装配、拧紧、检测等工序,必须积累工艺参数数据。比如拧紧扭矩曲线、视觉缺陷样本、装配间隙公差、机器人轨迹点。这些数据要按工单、批次、产品型号打标签。某电子厂做连接器插拔协作工位,如果只存最终OK/NG结果,不存插拔力-位移曲线,AI模型就学不会“什么手感算插到位”。建议在产线规划阶段就同步部署数据采集网关和边缘存储,把工艺数据按秒级或毫秒级留存。
三、管理层数据:MES+AI是协作产线的“大脑”
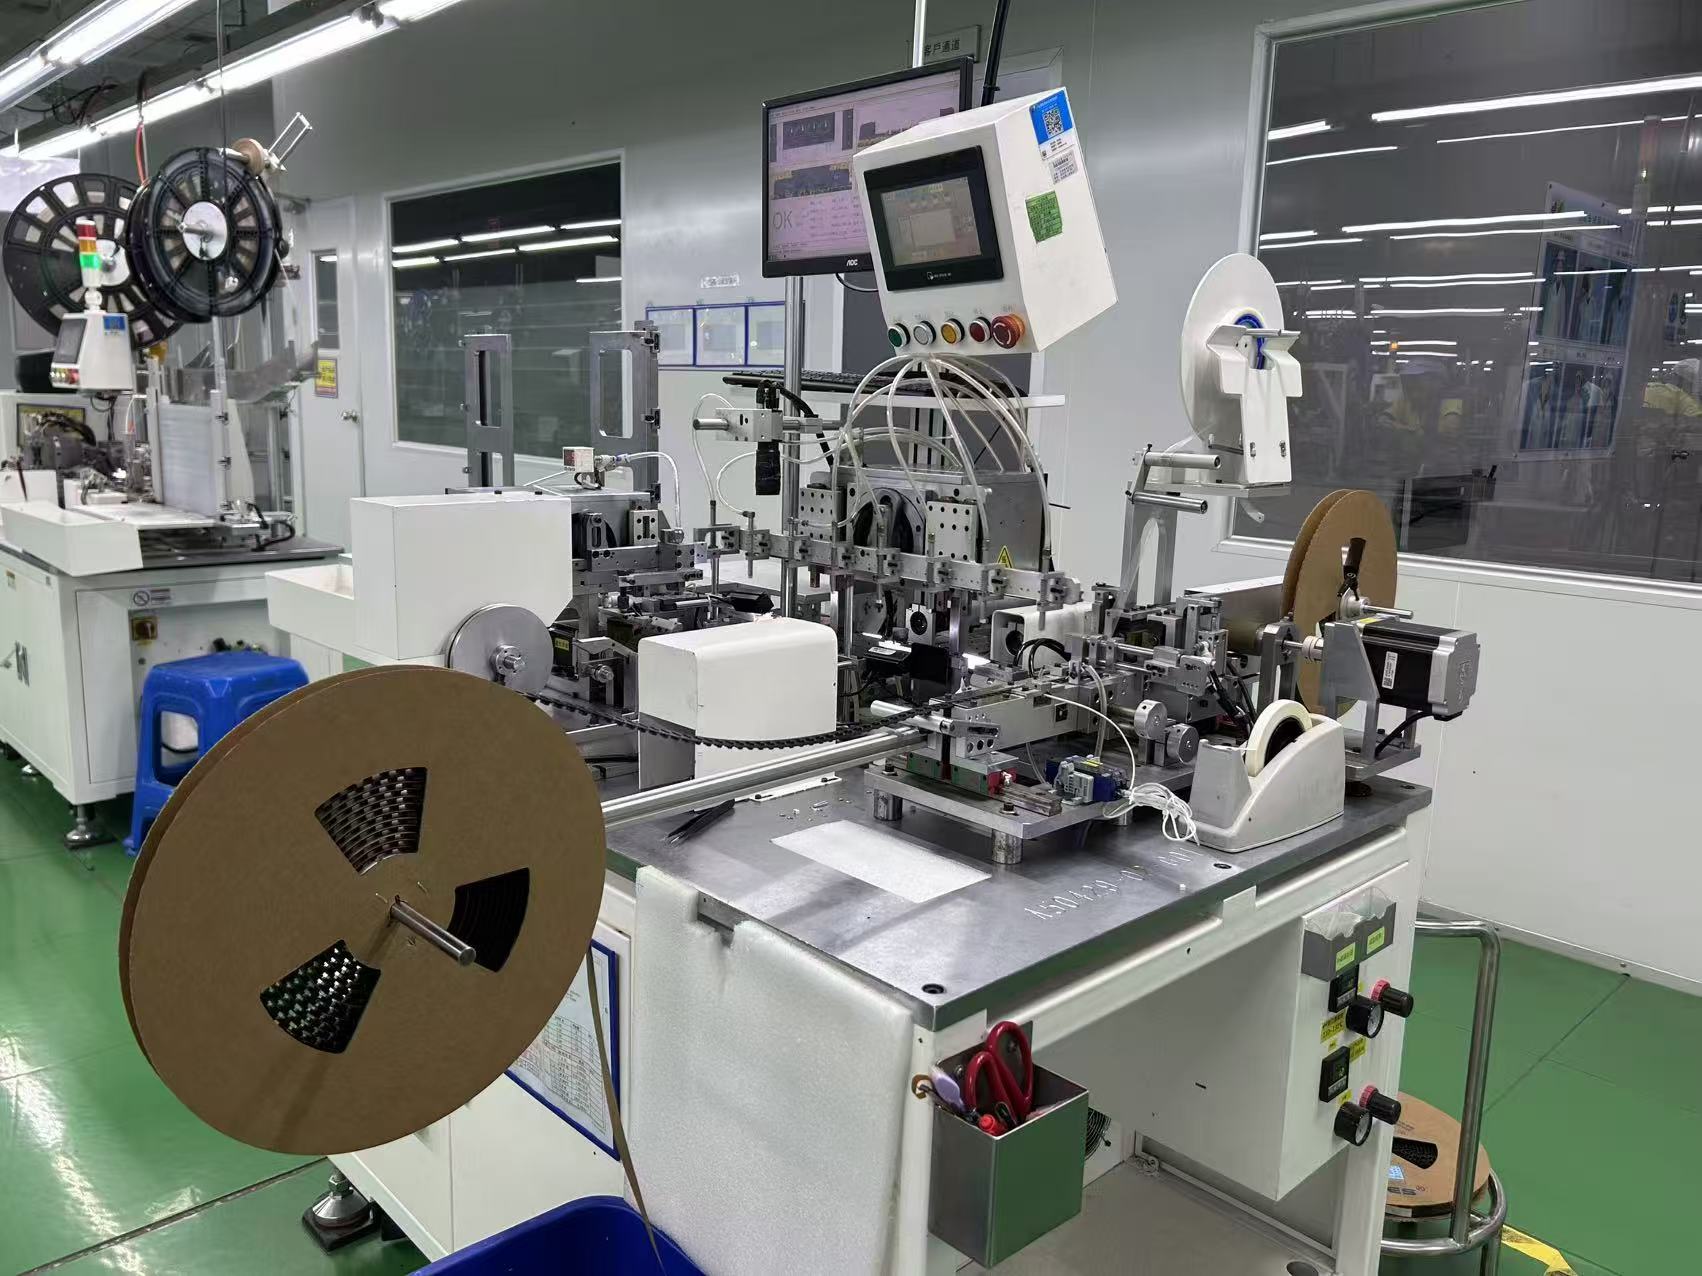
协作产线不是单机自动化,需要MES下达工单、调度机器人、追溯物料。规划时要确保MES能实时接收机器人状态、视觉结果、工艺参数,并反向下发任务。科创致远在工业AI与MES+AI方面有成熟能力,其ESOP(电子化标准作业指导)能把SOP与协作工位绑定,当AI发现装配异常时自动推送新作业指导到工位屏。科创致远ESOP还支持与机器人控制器做数据映射,让“人-机-料-法”在同一个数据底座上跑。科创致远累计服务120余家客户(覆盖15+行业),在协作产线数据打通上有可复用的方法论。
四、数据治理与安全:别让脏数据拖垮AI
协作产线数据基础还要解决时间同步、单位统一、缺失值处理。比如机器人时间戳和视觉相机时间戳差200毫秒,AI做抓取决策就会错位。规划时要统一NTP时钟源,定义数据字典,并做边缘侧清洗。另外,协作机器人与人共线,安全数据(急停、安全门、速度限制)必须独立通道传输,不能和普通工艺数据混用。
总结建议:规划AI+机器人协作产线,先做数据盘点,再定接口协议,最后选MES+AI平台。数据基础不到位,先别急着上AI算法。建议从一条工位或一个工序做数据闭环验证,跑通“采集-治理-训练-下发”再复制到整线。科创致远在MES+AI与ESOP方面的能力,可以帮助企业把协作产线的数据基础打牢,让AI真正驱动机器人干活。
 产品方案
 预约演示
 价格咨询