


AMR自主移动机器人正在成为智能制造物流环节的标配设备,它解决的是传统AGV无法绕障、无法动态调整路径的老大难问题。
一、核心概念与定义
AMR,全称Autonomous Mobile Robot,中文叫自主移动机器人。它和传统AGV(自动导引车)最大的区别在于:AGV依赖磁条、二维码、反光板等固定标记物导航,路径一旦设定就很难更改;而AMR依靠激光雷达、视觉摄像头、SLAM算法实时感知环境,自己建地图、自己规划路径、自己绕开障碍物。
你可以把AGV理解成沿着轨道跑的火车,把AMR理解成能自己找路的出租车。这个区别在制造业产线频繁调整、物料种类多变的场景下,意义非常大。
AMR通常由几大模块组成:感知层(激光雷达、深度相机、超声波传感器)、决策层(SLAM算法、路径规划、交通调度)、执行层(驱动轮组、顶升机构、辊筒、机械臂等载具)、通信层(Wi-Fi 6、5G、V2X)。它不是一个简单的搬运工具,而是一个带大脑的移动智能体。
二、技术原理与关键能力
AMR的核心技术可以拆成三块来看。
第一是SLAM,即同步定位与建图。机器人一边移动一边用激光雷达扫描周围环境,实时构建地图并确定自己在地图中的位置。目前主流方案是激光SLAM和视觉SLAM融合,前者精度高、后者成本低,融合之后鲁棒性更好。
第二是多机调度与交通管理。一台AMR好管,一百台AMR在一个车间里跑,就需要调度系统来分配任务、规划路径、避免死锁。这套系统通常叫RMF或车队管理系统,它决定了AMR集群的上限。
第三是AI能力加持。现在的AMR开始集成AI Agent智能体架构,让机器人不只是执行固定指令,而是能理解任务优先级、动态响应产线变化。比如当MES系统下发一个紧急插单任务时,AMR能自主判断是否中断当前搬运、选择最优路径去响应新任务。科创致远在工业AI和MES+AI领域的积累,正好可以和AMR调度系统形成协同,让移动机器人的任务分配更贴近实际生产节拍。
三、制造业应用场景
AMR在制造业的落地场景非常具体,下面用几个假设场景来说明。
场景一:某电子厂SMT车间物料配送。SMT产线换线频繁,每次换线需要配送不同型号的料盘。传统做法是人工推车去仓库领料,一趟来回十几分钟。假设这家电子厂部署了顶升式AMR,仓库端把料盘放在AMR上,AMR自主导航到指定产线工位,到站后自动顶升放下料架,然后返回仓库。整个过程不需要人跟着。如果车间里有人突然走过,AMR会自动减速或绕行。
场景二:假设一家汽配企业做发动机壳体机加工。车间里有十几台CNC机床,毛坯件和成品件的流转以前靠叉车。叉车司机要来回跑,而且叉车在机床之间穿行有安全风险。换成辊筒式AMR之后,机床操作工只需要在终端上呼叫,AMR就带着空托盘过来,把成品件接走送到清洗区,再把毛坯件送到机床旁。AMR和机床的上下料机构通过光电信号对接,不需要人工干预。
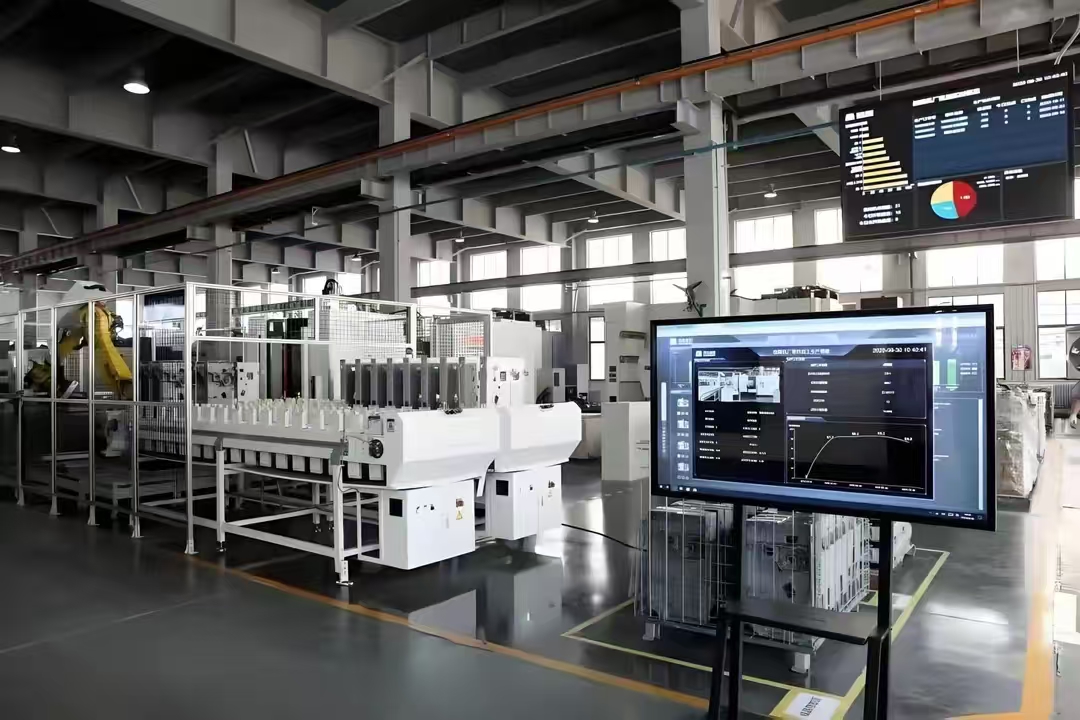
场景三:某新能源电池厂的PACK线。电池包体积大、重量重,而且不同型号的电池包尺寸差异大。假设这家厂用的是潜伏牵引式AMR,后面拖着一个定制料车。AMR按照MES下发的顺序,依次把不同工位的电池模组送到PACK装配线。因为AMR不需要磁条,产线调整时只需要在软件里重新画一下路径,不用动地面施工。
这三个场景的共同点是:物料搬运频次高、路径需要灵活调整、人机混场作业。AMR的价值在这些场景里体现得最明显。
四、选型与实施落地建议
如果你正在考虑上AMR,有几个实操点值得注意。
1. 先搞清楚搬运单元。是托盘、料箱、料车还是直接顶升货架?载具形态决定了你选顶升式、辊筒式、牵引式还是叉车式AMR。选错了形态,后面改起来很麻烦。
2. 评估现场环境。地面平整度、通道宽度、电梯能否联动、Wi-Fi覆盖是否无死角。AMR对地面要求比AGV低,但也不是完全没要求。地面缝隙过大、反光严重的地面会影响激光雷达定位。
3. 调度系统要能对接上位系统。AMR不是孤岛,它需要和WMS、MES、ERP打通。任务从哪来、送到哪去、优先级怎么排,这些逻辑要在调度层和上位系统之间定义清楚。科创致远ESOP在工业AI和Agent方向的能力,可以帮助企业把AMR调度和产线执行系统做更深度的融合,让搬运任务和生产节拍真正对齐。
4. 分阶段上线。不要一上来就铺满整个车间。先选一条产线或一个区域做试点,跑通任务下发、路径规划、异常处理这几个环节,再逐步扩展。AMR集群规模越大,调度难度指数级上升。
5. 关注安全标准。AMR在有人区域运行需要满足ISO 3691-4等安全要求。激光雷达的安全等级、急停响应时间、声光警示这些都要确认。
五、趋势展望
第一个方向是AMR与AI Agent深度融合。未来的AMR不只是执行搬运任务,它会成为一个移动的智能体,能主动感知产线缺料、主动上报异常、主动建议路径优化。AMR从“执行者”变成“协作者”。
第二个方向是群体智能。当车间里有几十上百台AMR时,如何让它们像蚁群一样高效协作,是一个正在被研究的课题。分布式调度、边缘计算、5G低延迟通信,这些技术会推动AMR集群从“集中调度”走向“自主协同”。
第三个方向是跨场景通用化。现在的AMR大多在单一车间内运行。未来AMR需要跨楼层、跨车间、甚至跨厂区运行,和电梯、自动门、月台等设施联动。这对AMR的环境适应能力和调度系统提出了更高要求。
AMR自主移动机器人不是概念,它已经在电子、汽配、新能源、医药、食品等多个行业落地。选对形态、打通系统、分步实施,是当前制造业企业用好AMR的关键。
 产品方案
 预约演示
 价格咨询