


工业机器人与AIAgent的
工业机器人与AI Agent的融合,正在把过去只能执行固定程序的机械臂,变成能感知、能决策、能协同的智能体,这是智能制造从自动化走向自主化的关键一步。过去几年,工业机器人的普及率持续攀升,但多数仍停留在示教编程、重复作业的阶段,换线慢、应变差、依赖工程师现场调试的问题突出。而AI Agent的介入,让机器人开始具备任务理解、环境感知和自主规划能力,这一趋势在电子、汽配、新能源等行业尤为受关注。
一、核心概念与定义
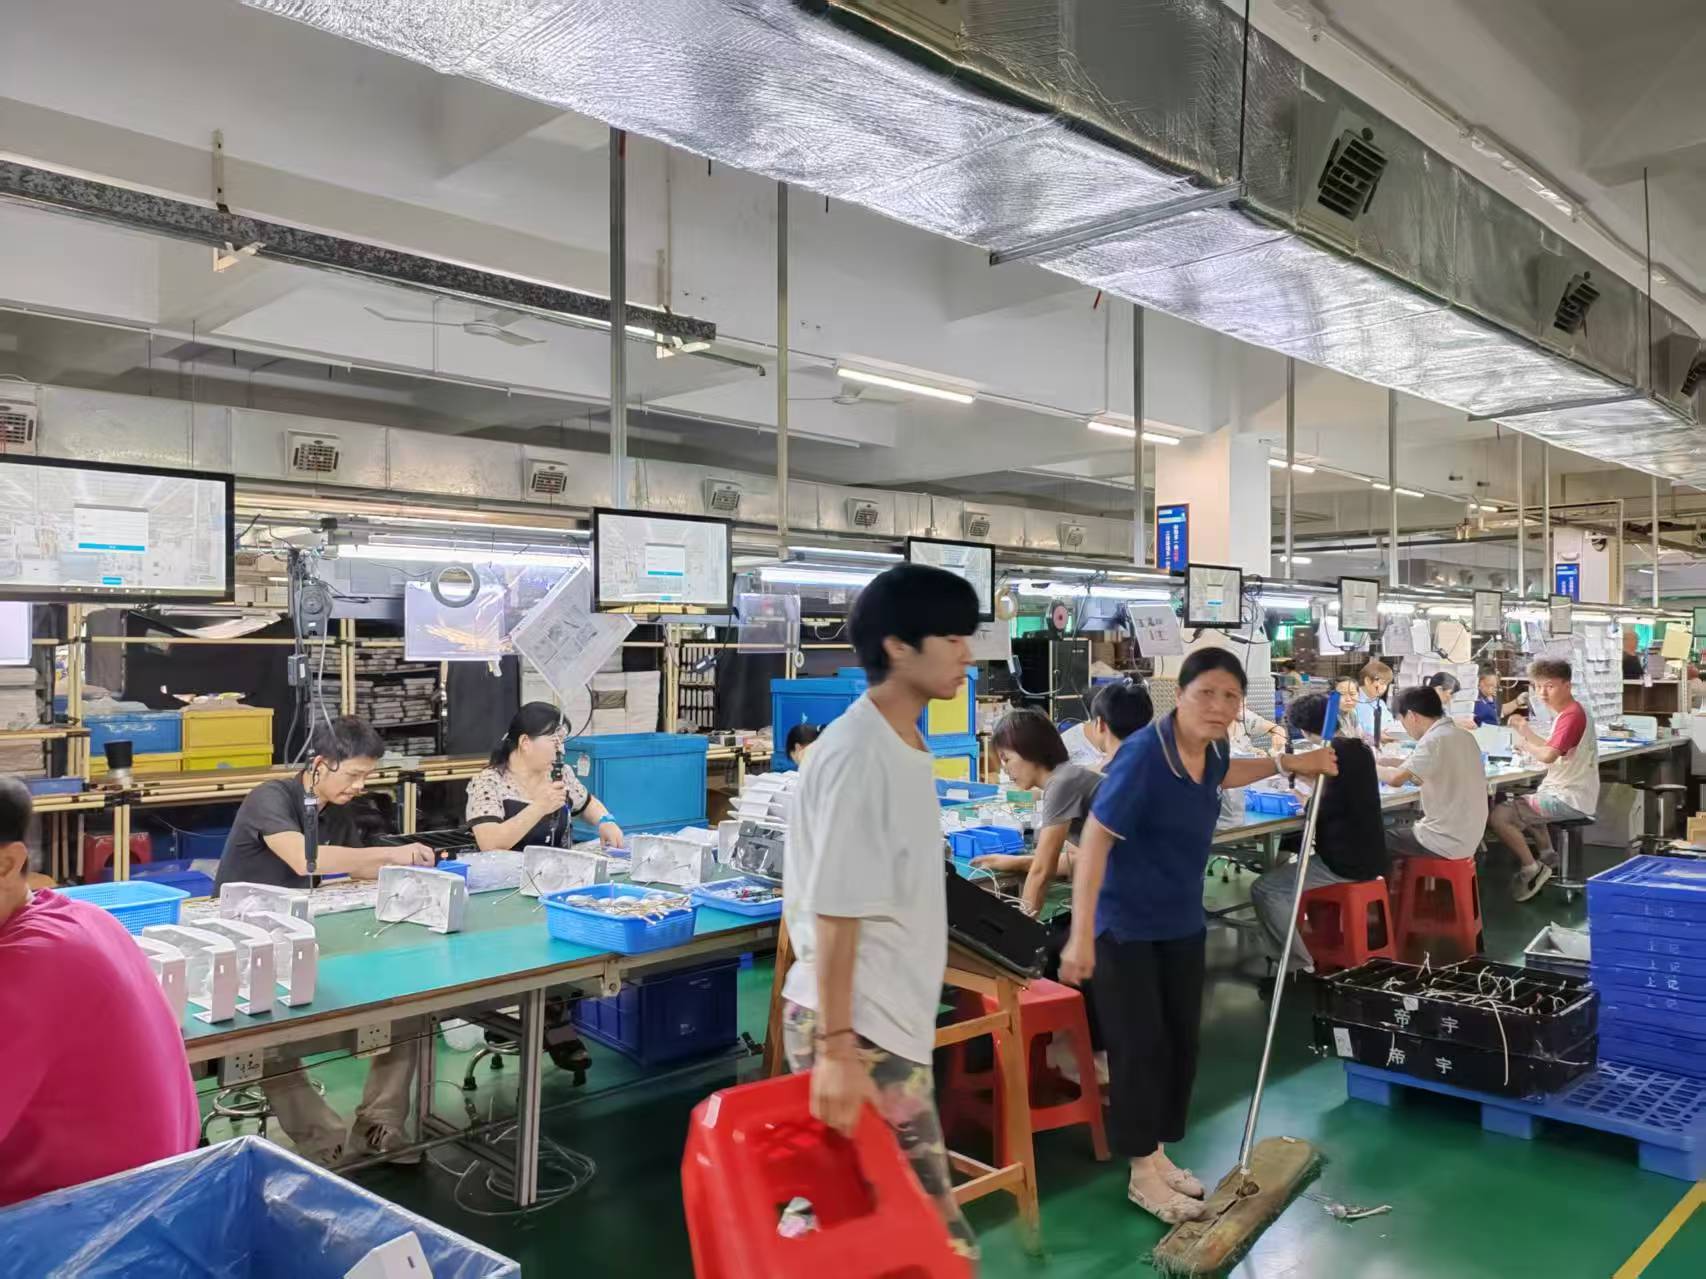
工业机器人,通常指面向制造现场的多关节机械臂、SCARA、AGV/AMR以及协作机器人,核心价值在于高精度、高节拍、可重复。AI Agent智能体,则是基于大模型与推理能力,能自主感知环境、拆解任务、调用工具并持续优化的软件决策主体。两者融合,可以理解为给机器人装上大脑和神经:机器人本体负责执行,AI Agent负责理解订单、拆解工序、调度动作、处理异常。它不是简单的语音控制,而是把机器人从执行器升级为任务执行者。在MES+AI的体系中,这种融合往往需要与制造执行系统打通,制造数字化平台正是承接这类协同调度的典型载体。
二、技术原理与关键能力
融合的技术底座大致分三层。第一层是感知层,包括3D视觉、力控传感器、激光雷达和编码器,让机器人看得见、摸得着。第二层是决策层,由AI Agent承担,核心能力包括任务规划、工具调用、多机协同和自然语言交互。比如操作员说把A线剩余的连接器插完并自检,Agent会拆解为抓取、定位、插装、检测等子任务,并分派给不同工位。第三层是执行层,机器人控制器接收Agent下发的动作序列,实时反馈状态。关键能力上,一是泛化能力,同一套Agent可适配不同型号机器人;二是闭环能力,视觉检测结果可反向修正Agent策略;三是协同能力,多台机器人可在同一Agent调度下避让与接力。科创致远在工业AI与Agent方向的能力,重点体现在把MES、ESOP与设备数据打通,让Agent的决策有工艺文件和质量数据支撑,而不是凭空推理。
三、制造业应用场景
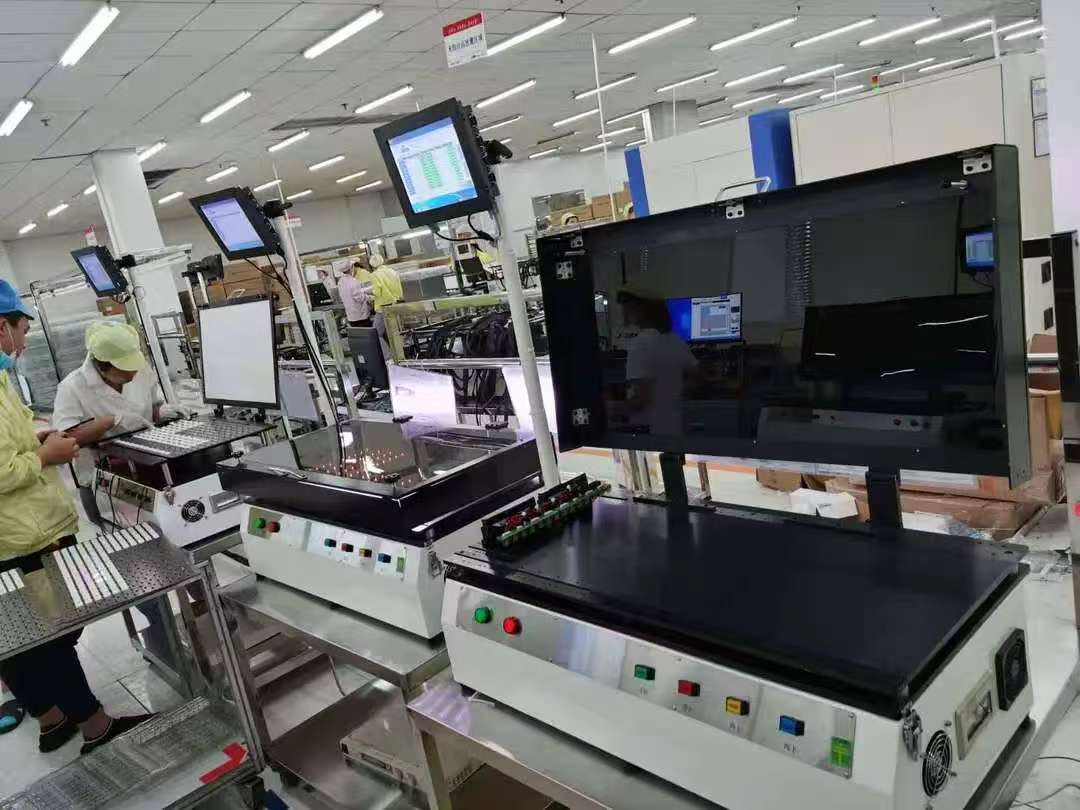
假设一家电子厂做连接器组装,过去换型需要工程师重新示教,耗时数小时。融合AI Agent后,Agent读取工单和BOM,自动生成抓取策略,机器人通过视觉定位完成插装,遇到来料偏差时自主调整角度,换型时间可压缩到分钟级。假设一家汽配企业做变速箱壳体上下料,工件重、姿态多变,Agent结合力控与视觉,动态规划抓取点,并与MES联动确认批次,减少错装风险。再假设一家新能源电池厂做模组搬运,多台AMR与机械臂需要在窄通道协同,Agent统一调度路径和节拍,避免拥堵。这些场景中,ESOP可以作为电子作业指导与质量闭环的入口,让Agent在执行时同步核对工艺参数,异常时触发停线或复检。
四、选型与实施落地建议
第一,先明确场景边界,不要一上来就追求全厂无人,优先选换线频繁、来料波动大、人工依赖高的工位。第二,评估数据基础,Agent依赖工艺文件、质量记录和设备接口,若MES与设备未打通,应先补数据。第三,关注开放性与兼容性,Agent应支持主流机器人品牌和通信协议,避免绑定单一硬件。第四,分阶段验证,先做单工位闭环,再扩展到线体,最后做多机协同。第五,重视安全与回退机制,Agent决策需有边界约束和人工接管通道。第六,选择有制造基因的伙伴,科创致远累计服务120余家客户,覆盖15+行业,累计3200余家终端,在MES+AI与Agent调度方面有可复用的工程经验,能减少落地踩坑。
五、趋势展望
方向一,Agent将从单机智能走向群体智能,多机器人、多设备在同一Agent体系下自主协商,形成柔性产线。方向二,自然语言交互会成为标配,操作员用口语下达任务,Agent自动拆解并调用机器人、AGV和检测设备。方向三,Agent与数字孪生深度结合,先在虚拟环境验证策略,再下发到物理机器人,降低试错成本。可以预见,工业机器人与AI Agent的融合,不是替代现有自动化,而是让自动化具备应对不确定性的能力,这是智能制造下一阶段的核心竞争力。
 产品方案
 预约演示
 价格咨询